راهنمای مهندسی تنظیم پارامترهای اینورتر (VFD) برای کاربریهای سنگین
راهنمای جامع تنظیم پارامترهای اینورتر (VFD) برای کاربریهای سنگین (پمپ، جرثقیل و نوار نقاله) نصب فیزیکی و وایرینگ یک اینورتر (VFD - Variable Frequency Drive) درون تابلو برق، تنها ۲۰ درصد از...

راهنمای جامع تنظیم پارامترهای اینورتر (VFD) برای کاربریهای سنگین (پمپ، جرثقیل و نوار نقاله)
نصب فیزیکی و وایرینگ یک اینورتر (VFD – Variable Frequency Drive) درون تابلو برق، تنها ۲۰ درصد از فرآیند راهاندازی است؛ ۸۰ درصد باقیمانده که تفاوت بین یک سیستم پایدار و یک سیستم پر از خطا (Error) را مشخص میکند، «تنظیم دقیق پارامترهای درایو» (Parameterization) است.
یک اینورتر صنعتی از برندهای مطرحی چون زیمنس، ABB یا اشنایدر میتواند بیش از ۲۰۰۰ پارامتر مختلف داشته باشد. گم شدن در این منوهای پیچیده کابوس بسیاری از تکنیسینهاست. در این راهنمای تخصصی از مرکز آموزش پویاگران صنعت (pscogp)، ما اصول پایهای و مهندسی راهاندازی هر اینورتری را به ۵ گام ساده (Quick Commissioning) تقسیم کردهایم.
گام اول: بازگشت به تنظیمات کارخانه (Factory Reset)
همیشه پیش از شروع پارامتردهیِ یک درایو (چه نو باشد و چه از خط دیگری باز شده باشد)، آن را به تنظیمات کارخانه برگردانید. این کار باعث میشود تمام برنامهریزیهای مخفی یا اشتباه قبلی پاک شود.
-
در زیمنس (SINAMICS): پارامتر P0010 را روی 30 و P0970 را روی 1 قرار دهید.
-
در ABB (سری ACS): معمولاً در گروه 99 (Macro) با انتخاب گزینه Factory قابل انجام است.
گام دوم: وارد کردن اطلاعات پلاک موتور (Motor Nameplate Data)
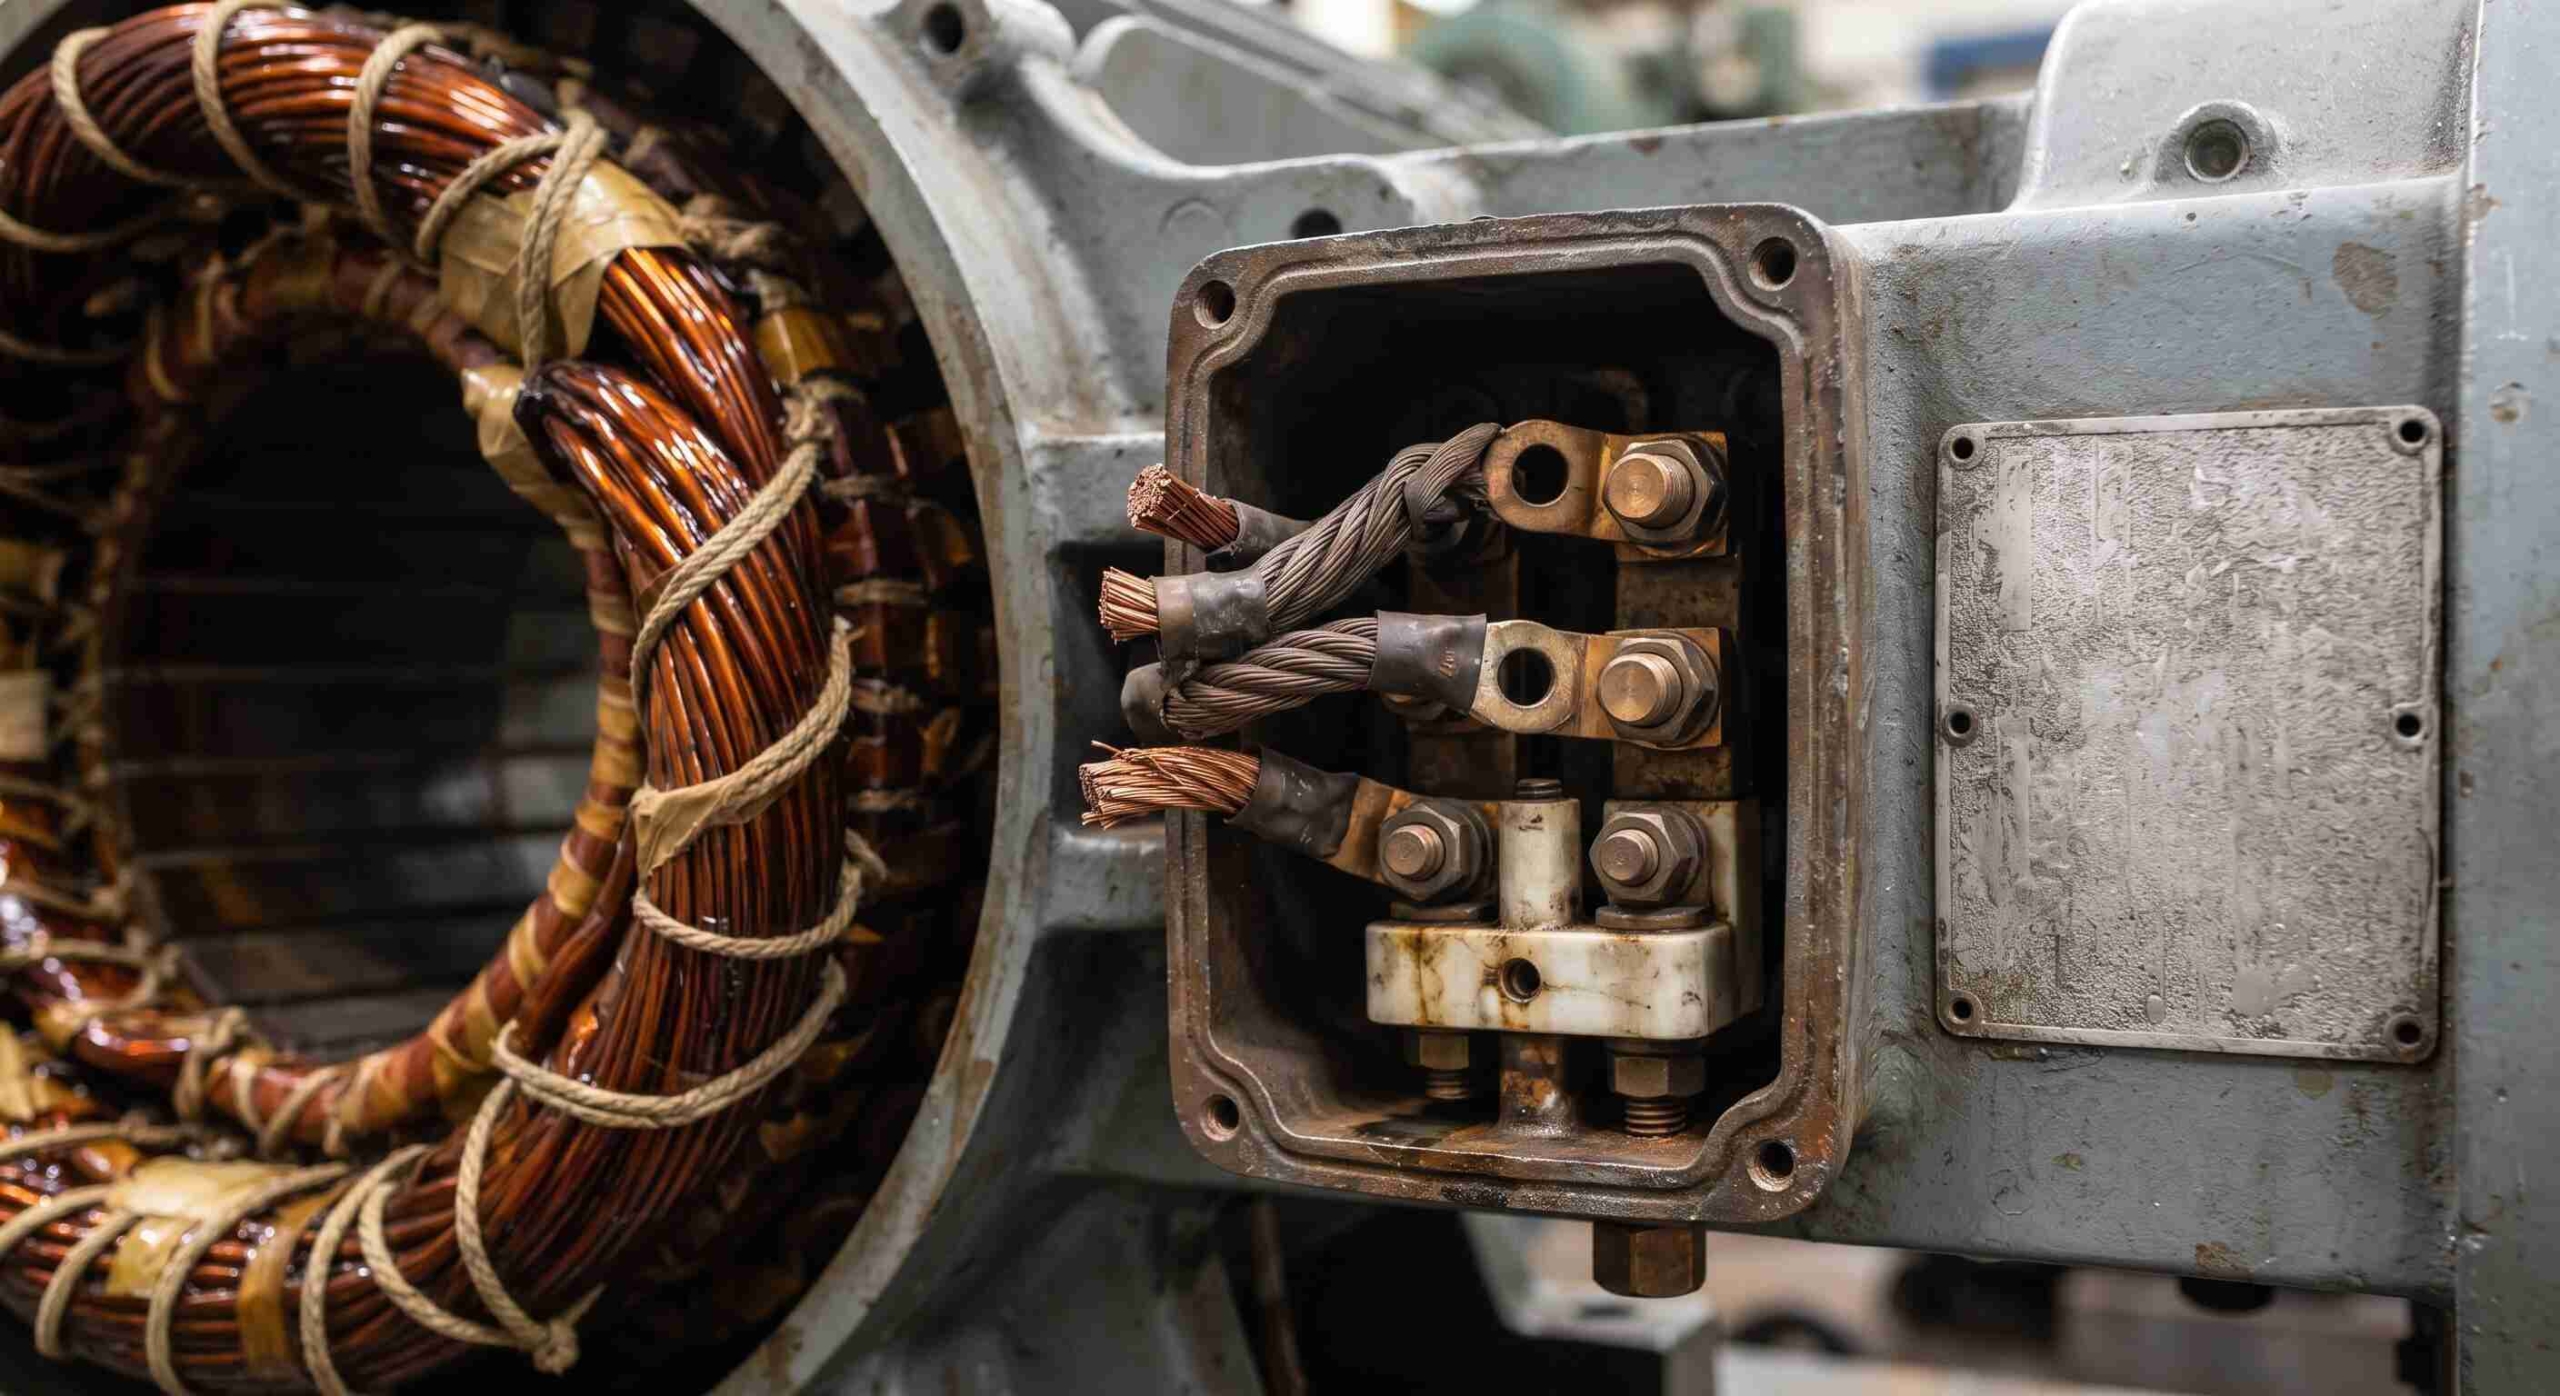
مغز پردازشگر VFD برای اینکه بتواند موتور را به درستی کنترل و در برابر اضافه بار حفاظت کند، باید دقیقاً بداند چه موتوری به آن متصل شده است. این اطلاعات مستقیماً از روی پلاک (Nameplate) الکتروموتور خوانده شده و در گروه پارامترهای پایهای (معمولا در زیمنس پارامترهای P0300 تا P0311 و در ABB گروه 99) وارد میشوند:
-
ولتاژ نامی موتور (Rated Voltage): (مثلاً 400V). حتماً بررسی کنید که سربندی موتور در تختهکلم (ستاره یا مثلث) با این ولتاژ تطابق داشته باشد.
-
جریان نامی موتور (Rated Current): (مثلاً 14.5A). این مهمترین پارامتر برای حفاظت حرارتی (I2t) موتور است.
-
فرکانس نامی (Rated Frequency): (معمولاً 50Hz).
-
سرعت نامی موتور (Rated Speed): (مثلاً 1450 RPM).
-
توان موتور (Rated Power): (مثلاً 7.5kW).
-
ترفند مهندسی (Auto-Tuning): پس از وارد کردن این دادهها، در درایوهای پیشرفته گزینهای به نام Motor Identification یا Auto-Tuning وجود دارد. با فعال کردن آن، درایو در حالت توقف، پالسهایی به موتور میفرستد تا مقاومت و اندوکتانس دقیق سیمپیچها را اندازهگیری کند. این کار برای کاربریهای سنگین به شدت حیاتی است.
گام سوم: انتخاب مد کنترلی (Control Mode) – مهمترین تصمیم مهندسی
شما باید به اینورتر بگویید که با این موتور چه رفتاری داشته باشد. به طور کلی دو مد کنترلی اصلی در صنعت وجود دارد:
۱. مد کنترلی V/f (ولتاژ بر فرکانس) – Scalar Control
سادهترین روش کنترل است. درایو متناسب با تغییر فرکانس، ولتاژ را نیز تغییر میدهد تا شار مغناطیسی ثابت بماند.
-
کاربرد: برای بارهای گشتاور متغیر (Variable Torque) مانند پمپهای سانتریفیوژ و فنهای هواساز. اگر در مد V/f موتور را برای جرثقیل استفاده کنید، بار در سرعتهای پایین سقوط میکند!
۲. مد کنترل برداری (Vector Control / Sensorless Vector)
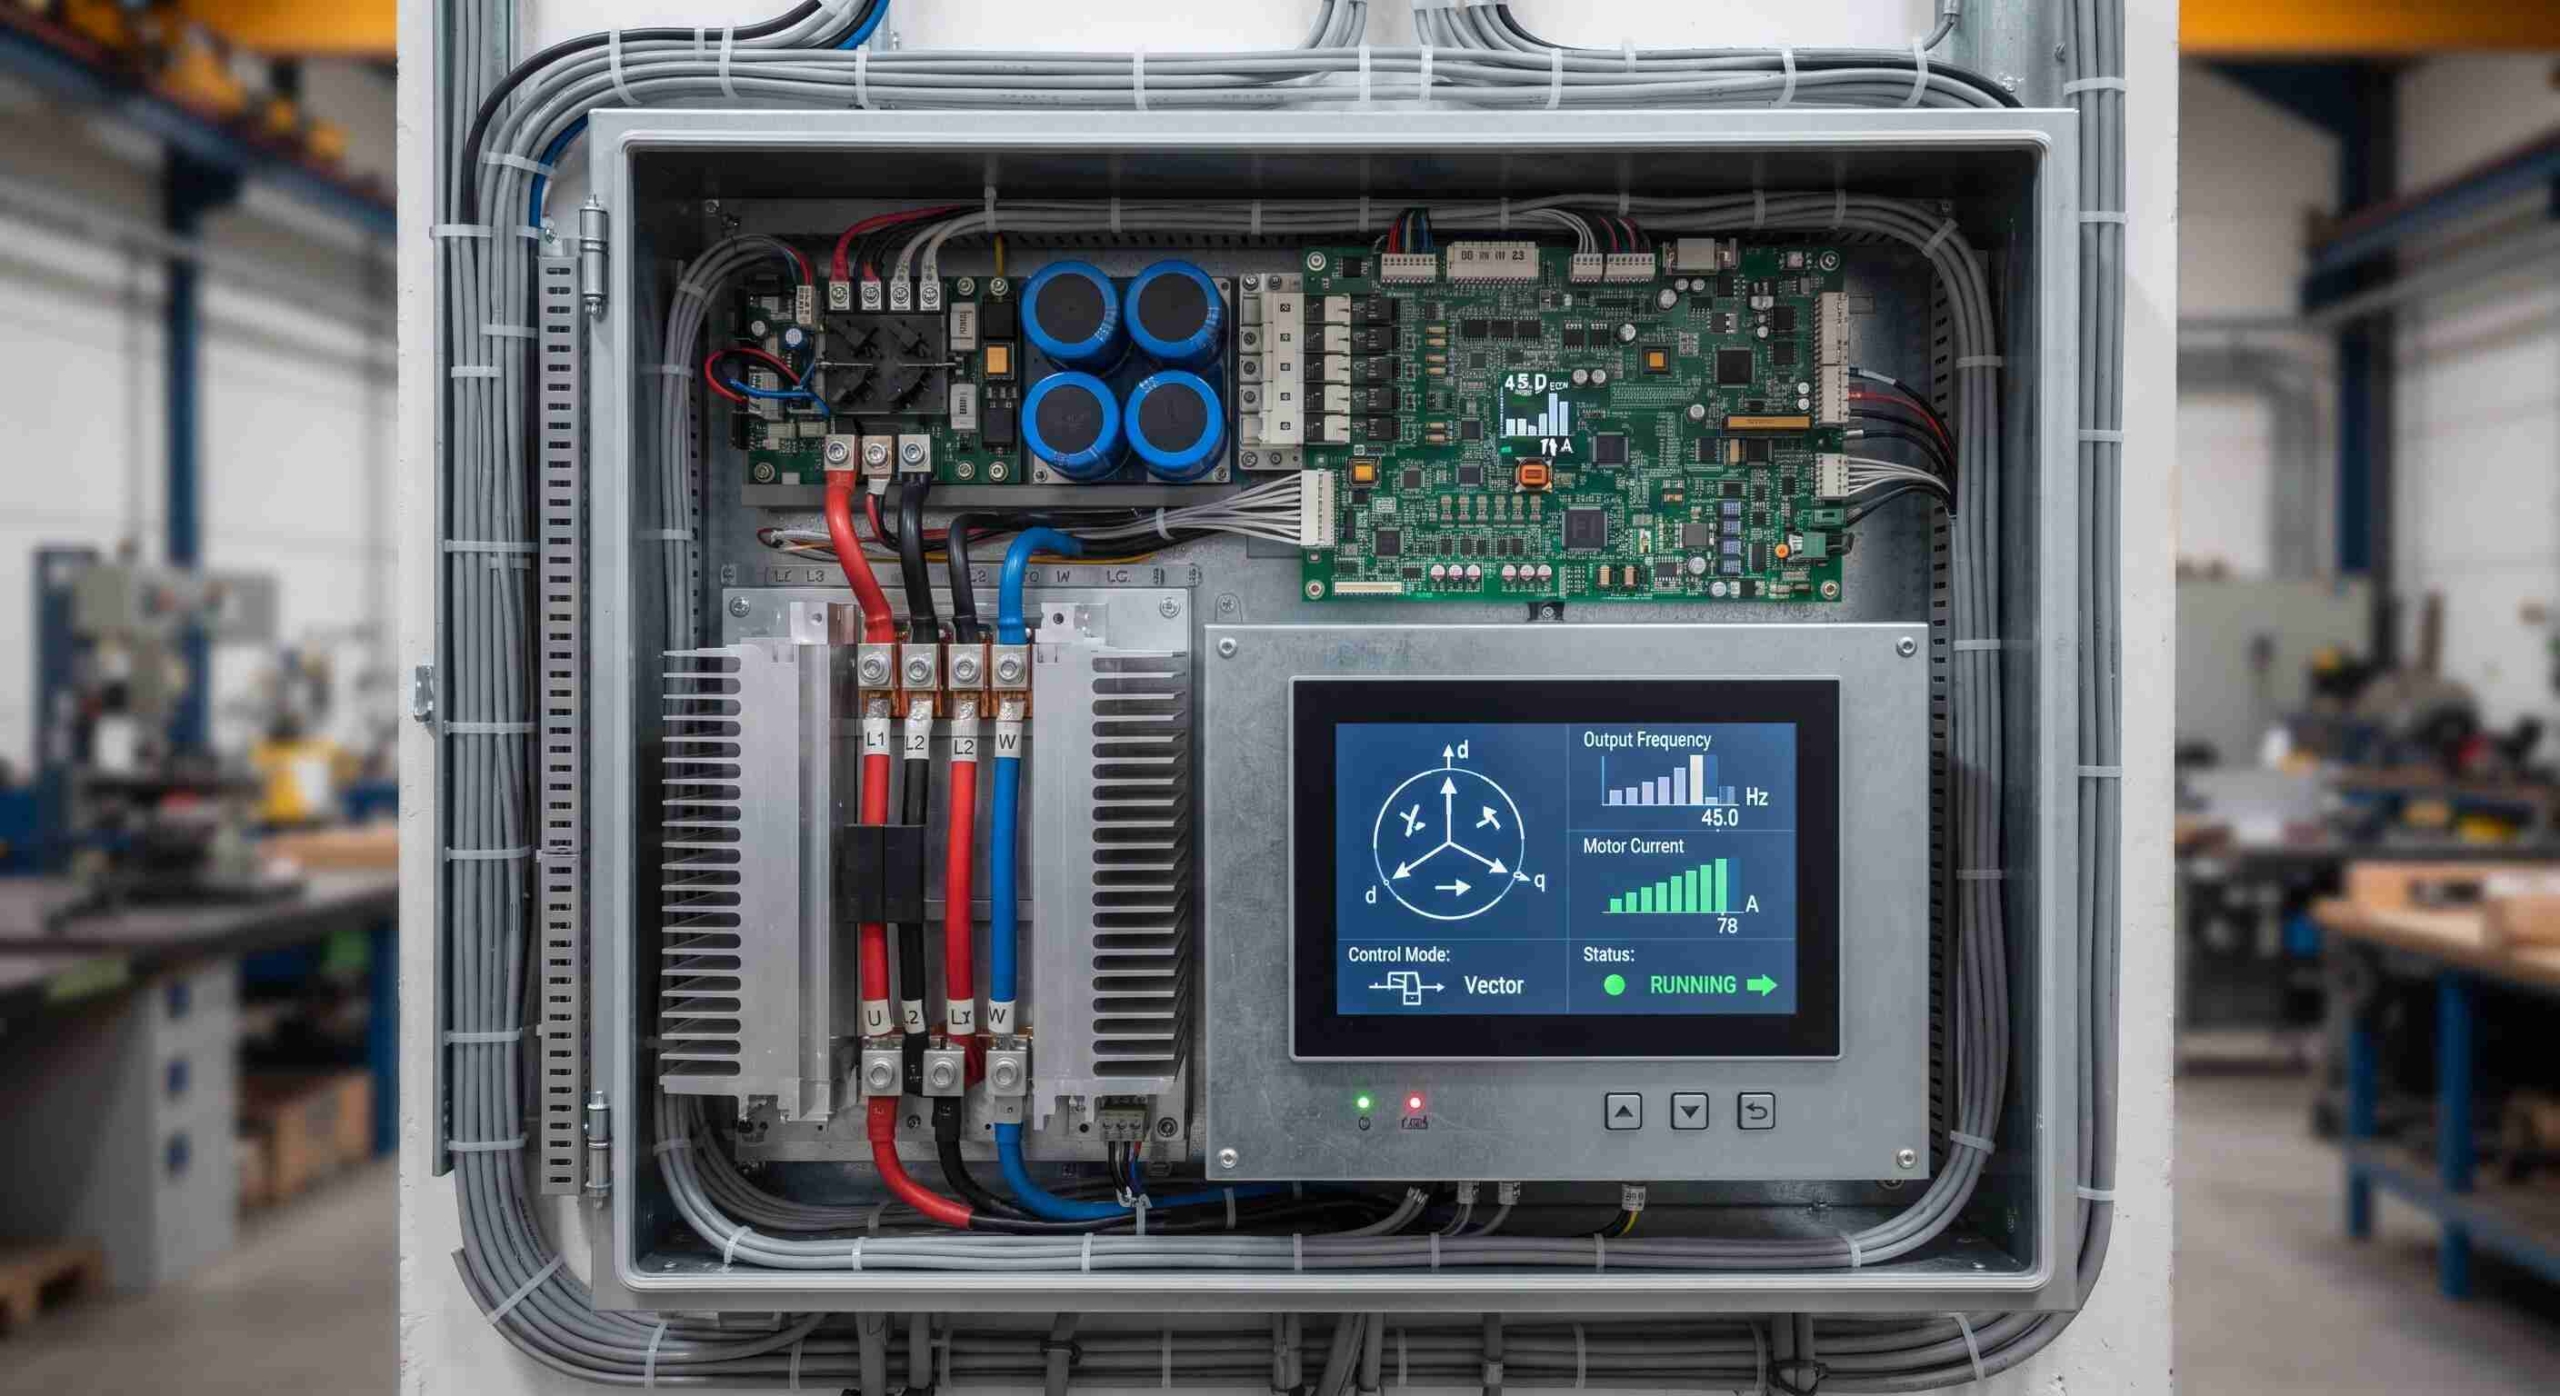
در این حالت، درایو جریان موتور را به دو مولفه فیزیکی (جریان مغناطیسکننده و جریان تولید گشتاور) تجزیه میکند و آنها را مستقلاً پردازش مینماید.
-
کاربرد: بارهای گشتاور ثابت و سنگین (Heavy Duty) مانند جرثقیلها، بالابرها، اکسترودرها، آسیابها و نوار نقالههای شیبدار. مد وکتور به درایو اجازه میدهد در سرعتِ صفر (Zero Speed) بالاترین گشتاور ممکن را تولید کند و مانع از پسزدن بار شود. شرکت ABB با ابداع تکنولوژی DTC (Direct Torque Control) در این زمینه پیشگام بلامنازع جهان است.
گام چهارم: تنظیم رمپهای شتاب و توقف (Acceleration & Deceleration Times)
این پارامترها تعیین میکنند موتور در چه زمانی از سرعت 0 به 50 هرتز برسد (ACC) و در چه زمانی از 50 به 0 متوقف شود (DEC).
-
برای پمپها: زمان ACC و DEC را نسبتاً طولانی تنظیم کنید (مثلا ۱۰ تا ۱۵ ثانیه) تا از ایجاد ضربه قوچ در لولهها جلوگیری شود.
-
برای جرثقیلها و بارهای سنگین: زمان شیب باید دقیق محاسبه شود. اگر زمان DEC (توقف) را خیلی کوتاه تنظیم کنید (مثلاً ۲ ثانیه)، اینرسیِ بار سنگین، موتور را میچرخاند (موتور تبدیل به ژنراتور میشود) و برق را به داخل درایو پس میزند که منجر به خطای معروف Overvoltage (اضافه ولتاژ شبکه DC) میشود.
-
راهکار: برای توقف سریع بارهای با اینرسی بالا، باید مقاومت ترمز (Braking Resistor) به درایو متصل کرده و پارامتر چاپر ترمز (Brake Chopper) را فعال کنید.
گام پنجم: انتخاب مرجع فرمان (Command Source & Macros)
درایو باید بداند فرمان Start/Stop و تغییر سرعت را از کجا دریافت کند.
-
ماکروی استاندارد (Terminals): فرمان استارت از طریق کلیدهای متصل به ورودیهای دیجیتال (DI) و تغییر سرعت از طریق ولوم روی درب تابلو (ورودی آنالوگ AI1 ، 0-10V) اعمال میشود.
-
ماکروی شبکه (Fieldbus): در سیستمهای اتوماسیون مدرن که توسط PLC کنترل میشوند، فرمان استارت و مرجع سرعت هر دو از طریق شبکههایی نظیر PROFINET، Modbus یا EtherNet/IP برای درایو ارسال میشوند. (این حالت در درایوهای هوشمند اشنایدر نظیر Altivar Process بسیار کاربردی است).
نیاز به راهاندازی و برنامهنویسی تخصصی درایو دارید؟
تنظیمات پیشرفته مانند سنکرون کردن دو موتور، تنظیم لوپ PID کنترل برای حفظ فشار ثابت آب، و راهاندازی موتورهای راندمان بالا نیازمند تجربه بالای مهندسی است. دپارتمان اتوماسیون پویاگران صنعت (pscogp) علاوه بر تامین تجهیزات از برندهای زیمنس، ABB، اشنایدر و هیوندای، آماده اعزام تکنسینهای متخصص جهت راهاندازی، پارامتردهی و شبکهسازی درایوهای خط تولید شما در سراسر کشور میباشد. برای اطمینان از عملکرد بدون وقفه ماشینآلات خود، با ما در ارتباط باشید.
مقالات مرتبط
ادامه مطالعه در همین حوزه تخصصی
هارمونیک درایوهای صنعتی چیست؟ (طراحی چوک ورودی، خروجی و فیلتر EMC)
هارمونیک درایوهای صنعتی چیست؟ (اصول طراحی و انتخاب چوک ورودی، چوک خروجی و فیلتر EMC) اینورترها (VFD) ناجیان مصرف انرژی در صنعت...

تفاوت سافت استارتر و اینورتر (VFD) + راهنمای انتخاب مهندسی
مقایسه مهندسی سافت استارتر و اینورتر (VFD)؛ کدام برای الکتروموتور شما مناسبتر است؟ یکی از بزرگترین چالشهای راهاندازی الکتروموتورهای قفس سنجابی (AC...